AIはコップを「つかめ」と判断できる。だが、指先の摩擦や力加減を制御できなければ、コップは落ちる。フィジカルAIの競争は、賢い頭脳を確実に動かす「身体」へと広がっている。
その身体を支えるのが、精密部品メーカーのミネベアミツミだ。CES 2026で技術力を示し、世界的なロボットメーカーを含む3社との共同開発や部品受注へ進んだ。しかし、技術が評価されることと、利益を生むことは別である。
フィジカルAI時代に「身体」を供給する企業は、本当に利益を手にできるのか。その勝ち筋と課題を読み解く。
✅ 先に結論
- なぜ注目されるのか:ベアリング、モーター、センサーなど、フィジカルAIの身体を構成する精密技術を幅広く持つからです。
- 何が進んだのか:CES展示ハンドは、世界的なロボットメーカーを含む3社との共同開発へ進みました。一方、受注が公表されたのは、主に米国大手からのボディ用などのベアリングです。
- 勝ち筋は何か:「8本槍」と「相合」で精密部品を組み合わせ、複数のロボットメーカーへ部品と技術を供給することです。
- 利益は生まれるのか:ベアリングでは受注が具体化しましたが、利益への貢献は未公表です。ハンドの量産採用と収益化も、まだ確認できていません。
この記事の著者・監修者 ケニー狩野(Kenny Kano)
役職:(株)アープ取締役。Society 5.0振興協会・AI社会実装推進委員長。中小企業診断士、PMP。著書『リアル・イノベーション・マインド』
なぜミネベアミツミがフィジカルAIで注目されるのか
フィジカルAIの普及には、AIモデルだけでなく、現実世界で正確に動作する精密部品と、それを安定供給する量産技術が必要である。
2026年1月、ラスベガスのCES 2026。ミネベアミツミが初出展で披露したのは、人間の手に近いサイズの5本指ロボットハンドでした。
パペットを操るような指の動き。その内部には多数のベアリングとアクチュエーターが組み込まれていました。
展示の本質は、AIの判断を正確な動きに変える「身体」の技術です。
フィジカルAI(Physical AI)は、AIが現実を認識・判断し、物をつかむなど実際に行動する技術領域です。
「見えない巨人」がロボット市場へ
ミネベアミツミは、1951年にミニチュアベアリングの専門メーカーとして創業しました。現在ではベアリング、モーター、センサー、半導体などを幅広く展開し、自動車、情報機器、産業機械などを支えています。
社名は目立たなくても、世界の機械を支える部品を供給する。まさに「見えない巨人」です。
その量産規模も大きく、2026年4〜6月期のボールベアリング生産量は月平均3億個を超えています。ただし、これは全社の生産数量であり、ロボット専用の生産能力ではありません。
精密加工と大量生産の技術を、次世代ロボット向けに展開できることが強みです。
CES展示は半年後、顧客との共同開発へ進みます。
フィジカルAIの全体像は、フィジカルAIとは?仕組みと産業応用を解説で整理しています。本記事では、身体を支える企業の戦略と収益機会に焦点を当てます。
AIの頭脳を動かす「身体」の技術
AIの判断を現実の動作へ変えるには、摩擦を抑えるベアリング、力を生むモーター、接触を測るセンサーの連携が欠かせない。
ロボットはなぜ思いどおりに動かないのか
人は感覚に合わせて握る力を調整します。一方ロボットでは、関節の摩擦、駆動の遅れ、センサー誤差が重なると、物を落としたり強く握りすぎたりします。
AIが正しい動きを計画しても、機械がそれを再現できなければ、仕事は完了しません。
このずれは、仮想環境と実機の差であるSim-to-Real問題にも関係します。精密部品は動作の再現性に寄与しますが、同社製品による定量的な改善効果は未公表です。
この技術課題については、Physical AIのSim-to-Realと学習・制御ループでも解説しています。
身体を構成する3つの技術
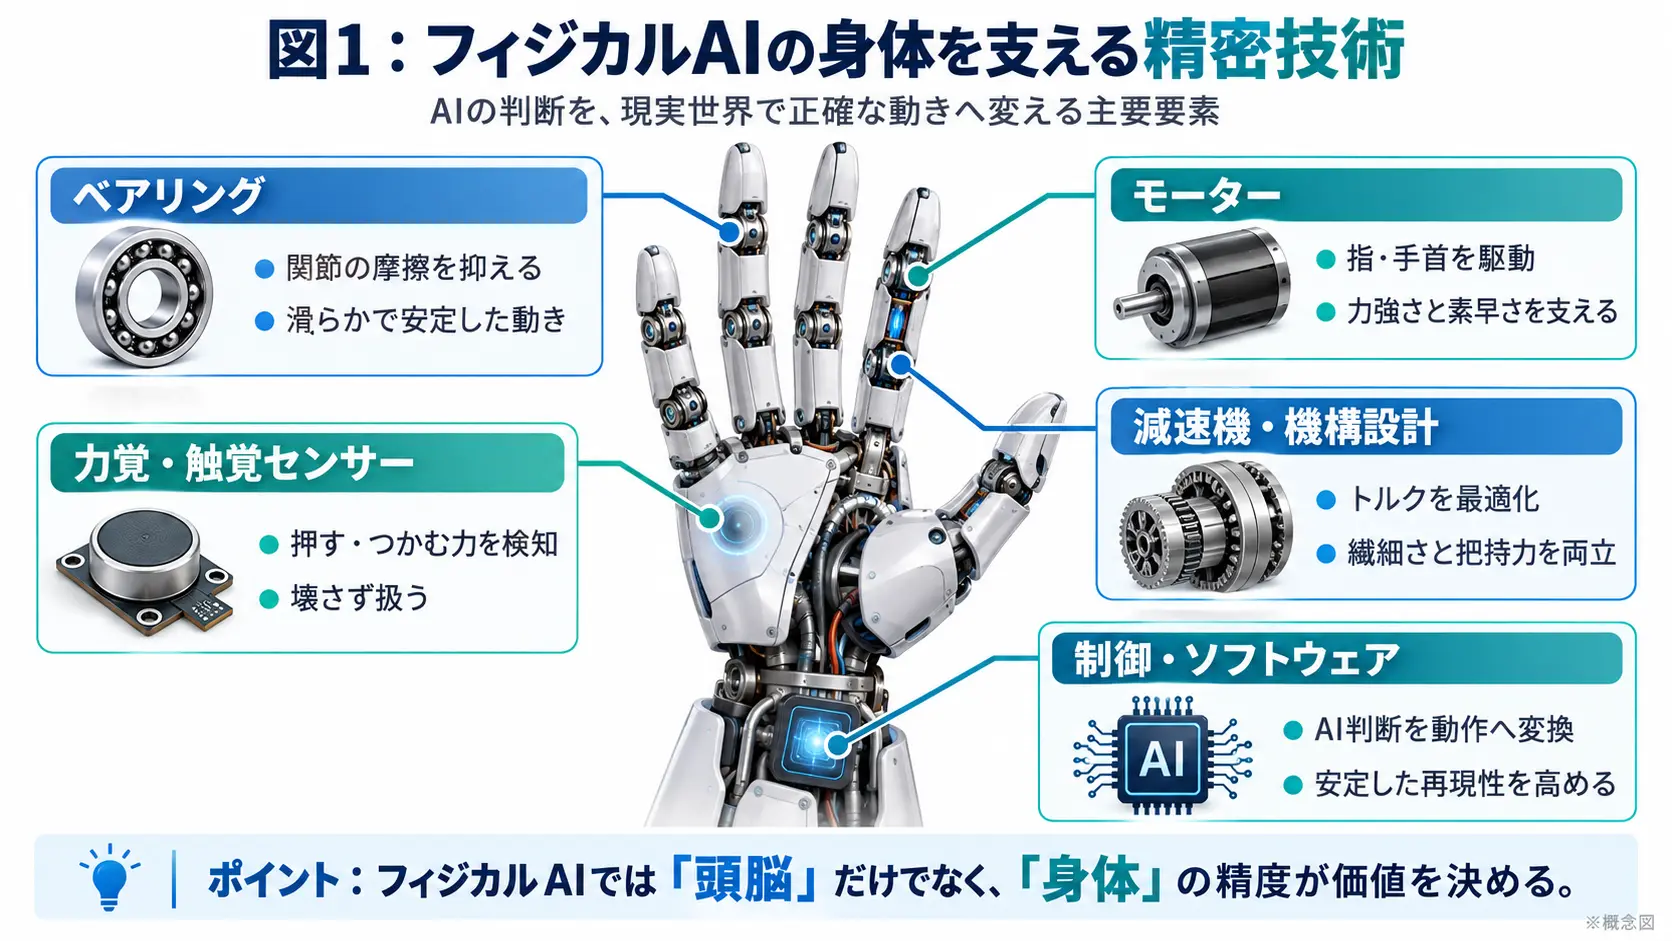 図1:フィジカルAIの身体を動かす3つの精密技術
図1のように、ベアリングは摩擦を抑え、モーター・減速機は指を駆動し、センサーは接触力を測ります。各部品を組み合わせ、量産品質まで確保できる点が同社の強みです。
ミネベアミツミのロボットハンドが示したもの
CES 2026のロボットハンドは、精密駆動とセンシングを統合することで、力強さと素早い指先動作の両立を目指した開発品である。
力と速さを両立する駆動機構
ロボットハンドには、力強い把持と素早い指先動作の両立が必要です。
ミネベアミツミは、フィンガーモジュールに高速動作用と高トルク把持用の異なるアクチュエーターを組み合わせ、この課題に挑みました。公式製品ページでは、通常の指モジュールに2個、小型タイプには1個を搭載すると説明しています。
アクチュエーターはモーターなどの駆動機構です。
駆動部では、ハーモニック・ドライブ・システムズとの共同開発も行われています。異なる減速比の小型アクチュエーターを活用し、力強さと素早い動作を両立させる設計です。
EE Times JapanのCES現地報告では、指1本で5kgの物を持ち上げられる耐性と、パペットを操る素早い動きが紹介されています。ただし、試験条件や連続保持時間は公表されておらず、量産製品の保証仕様ではありません。
107個と85個のベアリング
2026年2月5日の公式決算説明資料には、ハンド1台あたりベアリング107個、センサー5個、アクチュエーター11個と記載されています。一方、公式製品ページでは、小径ベアリング85個、アクチュエーター11個と説明されています。
集計範囲などが異なる可能性はありますが、差異の理由は未公表です。重要なのは、精密部品を狭い空間に組み込む設計・量産技術です。
なお、11個はアクチュエーターの数であり、そのまま11自由度を意味するものではありません。ハンド全体の正式な自由度は未公表です。
接触を感じるセンサー技術
同社はひずみゲージによる力検出などを活用し、対象物に応じた把持を目指します。小型6軸力覚センサー「MMS101」も展開しています。
MMS101の定格荷重を、CES展示ハンドの把持力と混同してはいけません。
ミネベアミツミはCES後、共同開発と部品受注をどこまで進めたか
2026年8月には、CES展示ハンドについて世界的なロボットメーカーを含む3社との共同開発が明らかになり、ボディ用などのベアリングでは、主に米国大手からの大口受注も説明された。
CES展示後は引き合いとサンプル要求があり、2026年2月の決算説明で紹介されました。
そして8月5日の第1四半期決算説明では、CESで展示したロボットハンドについて、世界的なロボットメーカーや産業用ロボット関連企業を含む3社との共同開発が始まったことが明らかになりました。
3社の社名や契約形態、開発費は未公表です。
小型化した改良型ハンドも開発中です。
一方、部品事業では、ヒューマノイドのボディ用などのベアリングについて、主に米国大手から大口受注を獲得したことが説明されています。
CESの技術展示がロボットハンドの共同開発へ進み、既存技術を生かせるベアリングでは受注が具体化したのです。
図2が示す通り、ハンドの共同開発と、ボディ用などのベアリング受注は別の商流です。
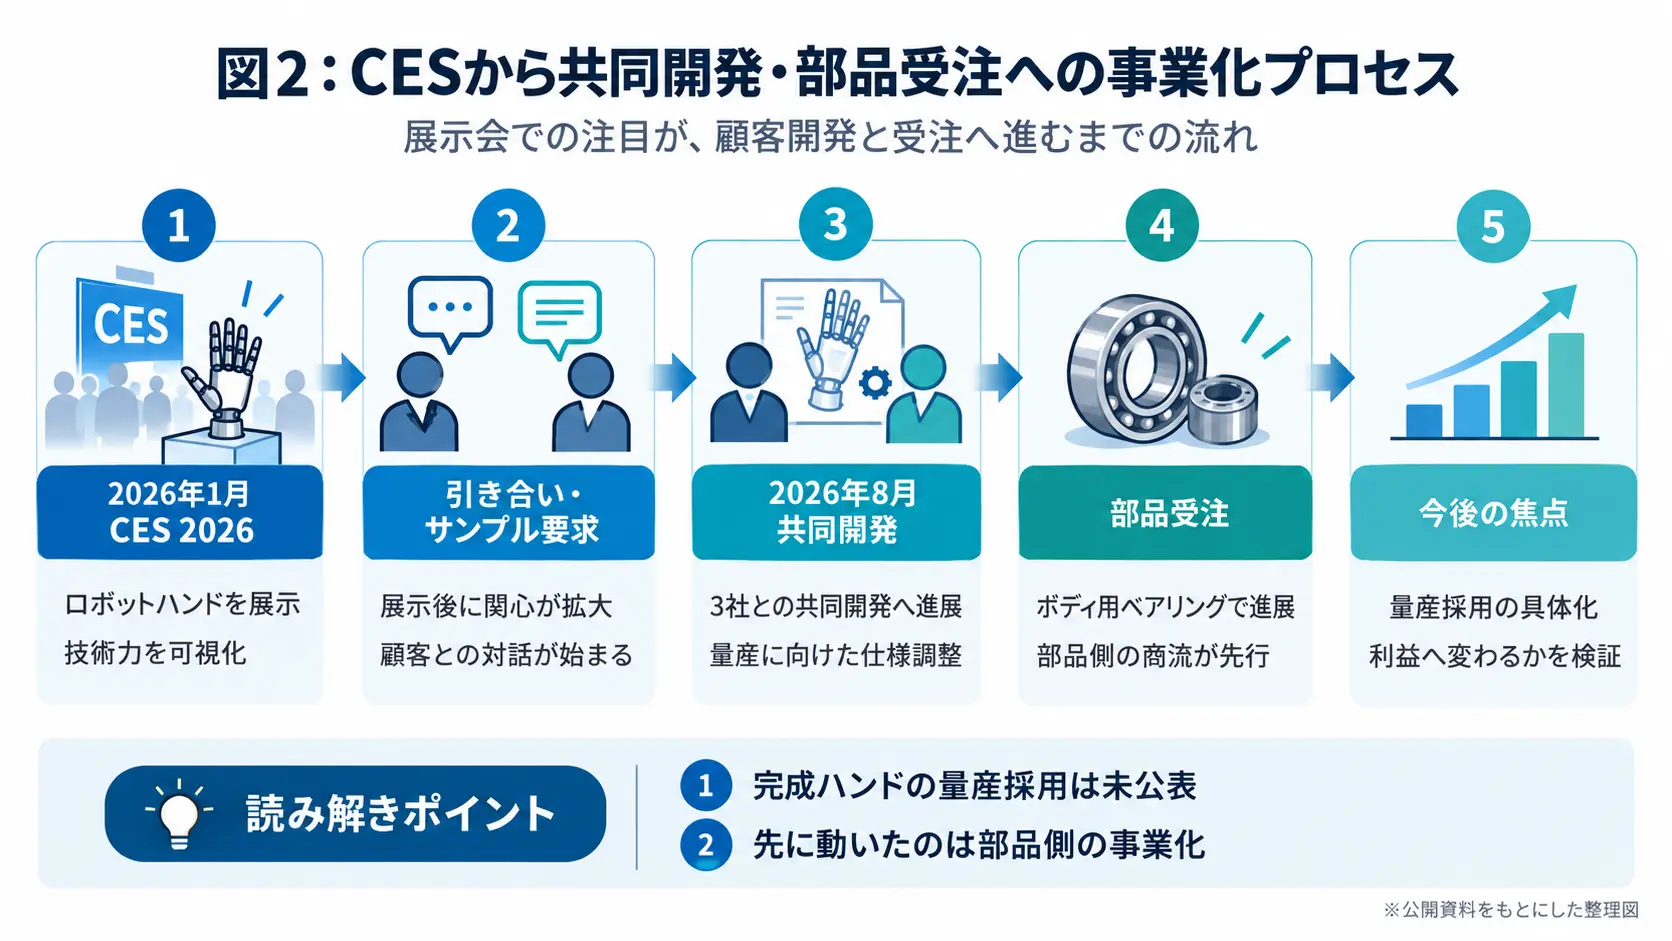 図2:CESから共同開発・部品受注へ
同社は8月のWorld Robot Conference(北京)でもロボット関連部品を紹介しました。10月20〜21日には北米のRoboBusinessへの出展を予定しています。
海外展示は顧客開拓の機会ですが、それ自体は受注を意味しません。
ハンドの量産時期・採用企業・単体売上は未公表です。
「8本槍」と「相合」が生む競争優位
ミネベアミツミの強みは、精密部品を個別に売るだけでなく、複数の技術を組み合わせて顧客の開発・量産を支援できることである。
部品を束ねる「相合」とは何か
同社の戦略を象徴するのが「8本槍」と「相合(そうごう)」です。
8本槍とは、ベアリング、アナログ半導体、モーター、アクセス製品、センサー、コネクター・スイッチ、電源、無線・通信・ソフトウェアという8つの事業領域です。
相合とは、これらの技術を組み合わせ、単体部品では実現しにくい価値を生み出す戦略です。
ロボットハンドはその実例です。駆動とセンシングを組み合わせ、顧客の設計課題を横断的に解決します。
ミネベアミツミは「部品を何個売るか」だけでなく、「顧客のロボットをどう動かすか」へ提案領域を広げようとしているのです。
完成ハンドではなく、中身の部品で勝負する
2026年1月のCES関連取材で、同社は完成ハンドを販売するのではなく、自社部品の可能性を示す展示だと説明しました。
その後、3社との共同開発が始まりましたが、完成ハンドの販売方針が変更されたことまでは確認できません。
同社が狙うのは内部の部品・技術の供給です。完成ハンドの専業企業とは異なり、複数メーカーに横断供給できる可能性があります。
量産技術はなぜ競争力になるのか
試作品を1台作ることと、同じ品質の部品を大量かつ継続的に供給することは、まったく異なる仕事です。
量産では性能に加え、安定品質・供給能力・価格が問われます。
ミネベアミツミは、長年にわたり小径ベアリングを大量生産してきました。精密加工設備、製造工程の内製化、品質管理の蓄積は、新しいロボット向け部品でも活用できる可能性があります。
既存のベアリング生産能力が、ハンド全体の組立・検査能力を保証するわけではありません。
同社は、ハーモニック・ドライブ・システムズとの駆動部開発に加え、2025年3月28日にはKailas Roboticsと小型6軸力覚センサー「MMS101」を活用したロボットアームの開発協力に関する覚書を締結しています。実用化に向けた信頼性試験でも連携する内容です。
これはCES展示ハンドの共同開発とは別の取り組みです。
部品を供給するだけでなく、顧客の製品開発に関与することが、将来の採用機会を広げる鍵になります。
量産市場で利益を確保できるか
現時点で商流が具体化しているのはベアリングなどの部品側であり、今後の焦点は共同開発を量産採用と継続収益へつなげられるかである。
1億円から100億円へ──会社計画に見る事業機会
ミネベアミツミは、ヒューマノイドロボットを将来の成長領域に位置付けています。
2026年5月12日の決算説明資料では、ヒューマノイド関連売上について、2026年3月期の概算1億円から、2029年3月期に100億円へ伸ばす計画を示しています。2035年3月期には、標準ケースで1,000億円、上振れケースで2,000億円を見込んでいます。
会社計画では、1億円から100億円へ。3年間で100倍の伸びを見込みますが、2029年3月期の100億円は、全社売上計画1.9兆円の約0.5%です。
市場拡大と量産採用が、この成長計画の前提です。
これらは関連部品全体の会社計画であり、ハンド単体の売上や確定実績ではありません。
1.9兆円は大型M&Aを含まない計画値です。
事業の成長計画が示されたことと、ロボット関連事業で利益が確保されたことは別です。
注目すべき3つの指標
| 評価軸 | 確認すべきこと |
|---|---|
| 顧客採用 | 共同開発が量産機への正式採用につながるか |
| 量産能力 | 品質・歩留まり・コスト・供給能力を確保できるか |
| 収益性 | 単体部品と技術統合で適正な利益を得られるか |
ロボット関連事業の個別利益率は公表されていません。既存の精密部品事業の営業利益率を、そのまま新しいロボット事業へ当てはめることもできません。
受注と利益は異なります。量産採用から継続収益につながるかを見極める必要があります。
完成ロボットメーカーの内製化と価格競争
市場が拡大しても、部品企業が自動的に成長するわけではありません。
完成ロボットメーカーには、モーターやアクチュエーター、指の機構を自社開発する企業もあります。軽量化やコスト削減を目指し、部品点数を減らす設計も進む可能性があります。
中国勢との価格競争もあり、性能だけでは採用が決まりません。
部品の販売数量だけを追っても十分ではありません。
顧客が必要とする性能、価格、品質、納期を満たし、複数の部品を組み合わせることで付加価値を高めることです。
その意味で、8本槍と相合は単なる経営スローガンではなく、フィジカルAI市場で利益を確保するための事業戦略といえます。
日本の精密部品企業は世界で勝てるか
日本企業の精密加工・駆動・センシング技術には事業機会があるが、完成品メーカーの設計要求と量産価格に対応できるかが競争力を左右する。
フィジカルAIにはAI開発、完成ロボット製造、部品供給という異なる市場があります。
例えば、シンガポールのSharpaは、多指ロボットハンドを完成製品として提供する側です。一方、ミネベアミツミは、2026年1月時点の説明では、完成ハンドを販売するのではなく、その内部で使われる部品や技術を供給する立場を重視していました。
日本のNSKなども、精密機械要素やアクチュエーター関連技術を通じて、ロボット市場での事業機会を探っています。
「ハンドを売る会社」と「ハンドの中身を売る会社」。両者は同じ市場を見ながら、異なる方法で価値を獲得しようとしているのです。
完成品メーカーは制御や顧客接点、部品メーカーは精度と量産品質で競います。
完成品メーカーの設計変更や部品内製化は、供給企業にとってリスクです。
日本企業の勝ち筋は、顧客設計への参画と、精密技術を束ねた量産提案です。
AIの頭脳を誰が作るかという競争に加え、その頭脳を現実世界で働かせる身体を誰が供給するかという競争が始まっています。
ミネベアミツミは、部品供給から共同設計へ踏み込むことで、その勝ち筋を試しています。
まとめ──「見えない巨人」の静かなる野心
ミネベアミツミは、フィジカルAIの身体を支える精密部品を世界へ供給しようとしている。その真価は、今後の量産採用と継続収益で問われる。
CESの展示は3社との共同開発につながり、ボディ用などのベアリングでは大口受注が具体化しました。しかし、利益への貢献はまだ未公表です。
次に確かめたいのは、改良型ハンドの開発成果と、共同開発先で量産採用が具体化するかどうかです。2026年10月のRoboBusinessや今後の決算説明は、進展を確認する機会になります。
これから世界に広がるロボットの内部に、日本の精密技術はどれほど組み込まれるのか。
AIの判断を繰り返し正確に実行する「身体」に、事業機会があります。
その価値を、どれほど継続的な利益へ変えられるのか。そこに、フィジカルAI時代の「見えない巨人」の真価が問われています。
よくある質問(FAQ)
ミネベアミツミのフィジカルAI戦略について、ロボットハンドの販売方針、量産状況、ベアリングの仕様など、読者が抱きやすい疑問に答える。
ミネベアミツミはなぜフィジカルAIで注目されるのですか?
ベアリング、モーター、センサーなど、ロボットの身体を支える精密技術を幅広く持つためです。これらを組み合わせる「相合」戦略と大量生産技術が強みです。
ミネベアミツミはロボットハンドを販売しますか?
同社は2026年1月時点で、ロボットハンドそのものを販売するのではなく、自社部品の可能性を示す展示であると説明しています。その後、3社との共同開発が始まりましたが、完成ハンドの販売方針が変更されたことは確認されていません。
ミネベアミツミのロボットハンドは量産されていますか?
2026年10月12日時点で、ハンド自体の量産開始時期や量産採用企業は公表されていません。世界的なロボットメーカーを含む3社との共同開発が進む一方、ボディ用などのベアリングでは大口受注が説明されています。
ロボットハンドのベアリングは107個ですか、85個ですか?
2026年2月の公式決算説明資料では、ハンド1台あたり107個と記載されています。一方、公式製品ページでは小径ベアリング85個と説明されています。設計仕様や集計範囲が異なる可能性がありますが、差異の理由は公表されていません。
参考文献・出典
本記事では公式IR、公式製品資料、展示会発表を優先し、事実と会社予測、編集部の考察を区別している。
- ミネベアミツミ|2026年3月期 決算説明資料(2026年5月12日。ヒューマノイド関連売上の概算・中長期計画、43ページ)
- ミネベアミツミ|2027年3月期 第1四半期説明要旨(2026年8月5日説明。共同開発、ベアリング受注、改良型ハンド)
- MinebeaMitsumi|FY March 2027 First Quarter Presentation(英語版)
- ミネベアミツミ|2026年3月期 第3四半期説明要旨(2026年2月5日説明。CES展示とロボットハンド)
- ミネベアミツミ|ヒューマノイドロボット向け製品情報(ベアリング85個、アクチュエーター11個、開発中の仕様)
- EE Times Japan|CES 2026のロボットハンド現地レポート(2026年1月20日)
- ミネベアミツミ|Kailas Roboticsとの開発協力に関する覚書(2025年3月28日)
- ミネベアミツミ|6軸力覚センサー MMS101(製品情報)
- ミネベアミツミ|World Robot Conference 2026出展のお知らせ(2026年8月)
- ミネベアミツミ|RoboBusiness出展のお知らせ(2026年10月5日)
記事内の事業化状況・会社計画・公開仕様は、2026年10月12日時点で確認できた情報に基づきます。将来の業績見通しは会社予測であり、実現を保証するものではありません。
あわせて読みたい関連記事
フィジカルAIの基礎、制御技術、実践記録を通じて、本記事の企業戦略をさらに深く理解できる。
更新履歴
- :ヒューマノイド関連の会社計画、共同開発・部品受注、利益の判断軸、参考文献を更新。
- :初版公開。